

11月2日、北京人型ロボットイノベーションセンターの「慧思開物」プラットフォームは、汎用全身制御モデル「Hi-WBC」を正式に発表した。同モデルは、人間の動作データと実際の物理的制約を組み合わせることで、ロボットが動作の意図に正確に追従するだけでなく、負荷や外力、地形の変化に応じて実行方法を調整できるようにする。これにより、高リスク環境や特殊な作業現場での活用に向けた新たなソリューションを提供する。
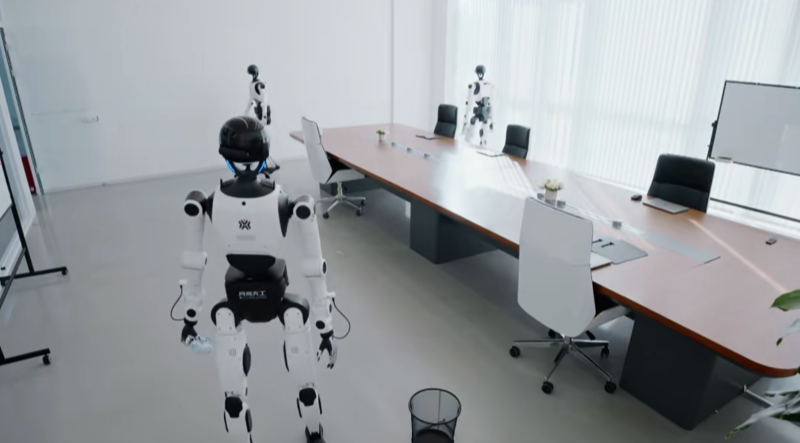
動作の模倣によって、ロボットは人間の運動スキルを速やかに習得できる。一方、実環境でタスクを遂行するには、負荷の変化や接触力、地形による制約にも対応する必要がある。Hi-WBCの基本的な考え方は、動作データを、厳密に再現すべき「最終的な正解」ではなく、全身運動を導く「事前情報」として活用することにある。動作追従能力を維持しながら、動力学と環境の制約に基づいて姿勢や関節の動き、支持状態を調整することで、安定性と柔軟性を兼ね備えた制御アプローチを実現する。
継続的な進化とスキルの拡張において、Hi-WBCは、MoEとポリシー蒸留に基づく、継続的なスキル拡張のフレームワークを模索している。汎用的な運動ポリシーをベースに、特定の分野に特化したエキスパートポリシーを導入し、さらにポリシー蒸留を通じてその専門能力を汎用ポリシーに統合する。これにより、特定分野での技術的なブレイクスルーを汎用モデルの能力として定着させ、ロボットを単一の動作を習得する段階から、多様なタスクを遂行できる段階へと進化させる。
高度なインタラクションや高負荷を伴う分野において、同モデルはContact-aware Learningの手法を探っている。関節電流や運動状態などの本体センシングを通じて外力を推定し、短時間領域の動力学と組み合わせることで、姿勢と支持状態を協調的に最適化する。さらに、強化学習によって、動作追従、バランスの安定性、タスクの遂行能力を統合的に最適化する。これにより、ロボットは重量物を運び、安定した姿勢を保ちながら押す作業を行い、外乱を受けた場合にも姿勢を調整できるようになる。
複雑な地形への対応や自律的な適応に向けて、Hi-WBCは「Perceptive Control」を追求している。地形認識を全身制御に統合し、足場として利用可能な領域を識別するとともに、足の着地点や脚を振り出す際の軌道(遊脚軌道)、支持脚の切り替えを動的に調整する。これにより、動作の意図が行動を導き、地形の条件に応じて実行方法を決定し、斜面や階段、障害物のある環境にも対応できるよう、スキルの適用範囲を広げる。
今後、北京人型ロボットイノベーションセンターは、自己進化型の運動制御エージェントという技術開発の方向性をさらに模索していく。「慧思開物」プラットフォームを通じて、Hi-WBCの全身制御能力と実行時のフィードバック、実機を用いた学習を連携させる。これにより、ロボットが現場の状況変化に応じて動作を調整するとともに、実際のインタラクションを通じて得た経験をポリシーの改善に活用し、運動制御能力を継続的に向上させる。こうした取り組みにより、全身制御を動作のデモンストレーションから実際の作業へ、個別の専門スキルから汎用的な運動能力へと発展させることを目指す。
情報提供:北京人型ロボットイノベーションセンター